COURS. (Version PDF)
1 - Définitions.
1a : ω est une forme différentielle sur U.Sur IR².
ω application de U → L( IR², IR) telle qu ’il existe P, Q, de classe C1 de U → IR tel que : ω(x,y) = P(x,y) dx + Q(x,y) dySur IR3.
ω application de U → L( IR3, IR) telle qu ’il existe P, Q, R de classe C1 de U → IR tel que : ω(x,y) = P(x,y) dx + Q(x,y) dy + R(x,y) dz
1b : ω est une Forme différentielle exacte (ou admettant des primitives ou totale).
ω exacte sur U ssi il existe F : U → IR de classe C1(U) telle que pour a de U : da F= ω(a)
Sur IR² : Cela correspond à :
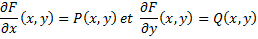
1c. Potentiel scalaire. : Soit F champ de vecteur de classe C1 sur IR3
F dérive d’un potentiel scalaire (ou admet)
si il existe un champ scalaire f de U ⊂ IR3 → IR , de classe C1, tel que :
A toute forme différentielle :
On peut associer le champ de vecteurs
Alors
1d : ω est une Forme différentielle fermée.
Sur IR² : ω fermée si :
Sur IR3 : ω fermée si :
Sur IRp : ω fermée si :
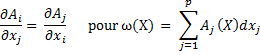
1e : Partie étoilée.
- X étoilé par rapport à A si : ∀M∈X on a [AM] ⊂ X
- X étoilé si : ∃ A∈X tq X étoilé par rapport à A.
Remarque : toute partie convexe est étoilée par rapport à chacun de ses points

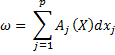


2 - Théorèmes. U ouvert de IRp
2a : Proposition.
Si U connexe et ω exacte ⇒ ω admet au moins une primitive F et les autres sont de la forme {F + a, a ∈IR }
2b : Théorème.
2c : Théorème de POINCARÉ. Du nom du mathématicien français POINCARÉ Jules Henri (1854-1912).
2d : Théorème.


